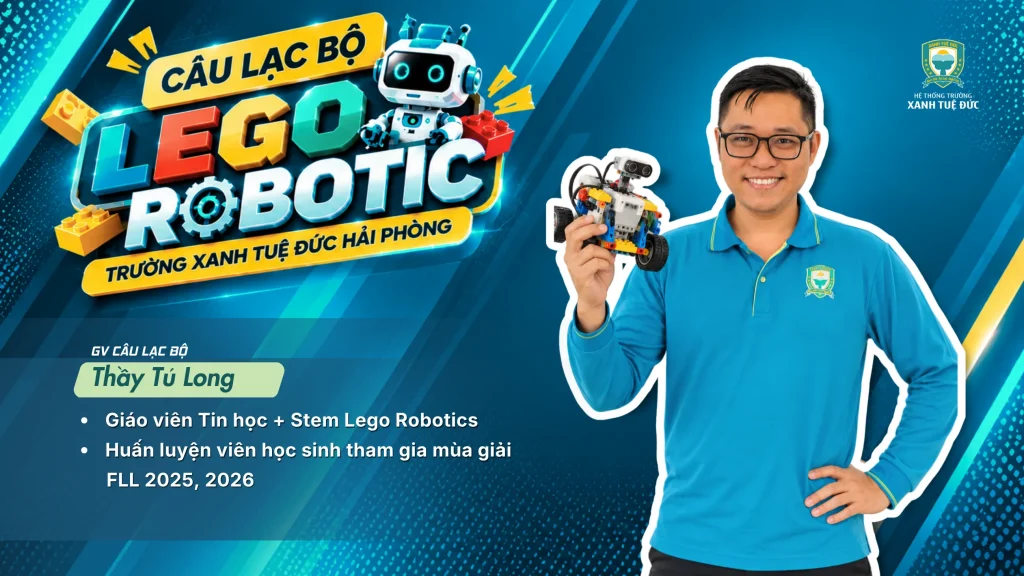
GIỚI THIỆU CLB LEGO - ROBOTIC

I/ Mục đích:

Khơi nguồn sáng tạo – Kiến tạo tương lai
CLB LEGO – ROBOTIC là không gian để học sinh Xanh Tuệ Đức khám phá thế giới STEM thông qua trải nghiệm thực hành, lắp ráp và lập trình robot. Mỗi buổi học là một hành trình để các em quan sát, tư duy, thử nghiệm và tạo ra những sản phẩm gắn với các tình huống thực tiễn của cuộc sống.

Không chỉ học về công nghệ, học sinh còn được rèn luyện khả năng giải quyết vấn đề, tư duy logic, sáng tạo, cùng các kỹ năng quan trọng của thế kỷ 21 như tự chủ – tự học, giao tiếp, hợp tác và làm việc nhóm. Từ những mô hình LEGO đầu tiên đến các thử thách Robotics, các em học cách kiên trì, chủ động và tự tin biến ý tưởng thành hiện thực.

CLB cũng là môi trường phát hiện và bồi dưỡng những học sinh có năng lực, đam mê Robotics để xây dựng đội tuyển tham gia các sân chơi và cuộc thi STEM – Robotics trong và ngoài nhà trường.

“Học bằng trải nghiệm – Sáng tạo bằng trí tuệ – Trưởng thành bằng nghị lực.”

II/ Đối tượng:

Từ lớp 4 đến lớp 5

III/ NỘI DUNG CHƯƠNG TRÌNH

LỘ TRÌNH CLB ROBOTICS WEDO 2.0 – TUẦN 1 → TUẦN 4
THỜI GIAN NỘI DUNG CHỦ ĐỀ TÊN BÀI DẠY HOẠT ĐỘNG CHI TIẾT CHỦ ĐỀ DỰ KIẾN 2026–2027 HỌC LIỆU
Tuần 1 BƯỚC ĐẦU LÀM QUEN & CƠ CẤU TRUYỀN ĐỘNG Bài 1: Bài Test đầu vào Mỗi nhóm học sinh sáng tạo một mô hình robot bất kỳ, yêu cầu mô hình hoạt động được thông qua lập trình bằng LEGO WeDo 2.0. Bài Test đầu vào Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 2: Khám phá thế giới WeDo 2.0
  • Làm quen với Smart Hub, động cơ và các mảnh ghép cơ bản.
  • Kết nối Bluetooth giữa Smart Hub và máy tính bảng.
  • Lập trình động cơ quay, dừng và đổi chiều.
  • Tìm hiểu cảm biến khoảng cách (Distance Sensor).
  • Sử dụng khối lệnh Wait For để robot phản ứng với vật cản.
Cảm biến khoảng cách (Distance Sensor)
Tuần 2 CẢM BIẾN RUNG VÀ CƠ CẤU BÁNH RĂNG Bài 3: Cảm biến độ nghiêng (Tilt Sensor)
  • Lắp mô hình Milo’s Tilt Sensor.
  • Hiểu các hướng nghiêng: lên, xuống, trái, phải và lắc.
  • Lập trình robot phản ứng theo từng hướng nghiêng.
Cảm biến độ nghiêng (Tilt Sensor) Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 4: Cơ cấu Bánh răng & Tỷ số truyền (Gear Ratio)
  • Tìm hiểu nguyên lý tăng tốc: bánh răng lớn kéo bánh răng nhỏ.
  • Tìm hiểu nguyên lý tăng lực kéo: bánh răng nhỏ kéo bánh răng lớn.
  • Lắp mô hình Pulling Robot.
  • Thử thách: Robot nào kéo được vật nặng nhất?
Cơ cấu bánh răng
Tuần 3 ĐỘNG VẬT THÔNG MINH (BIOMIMICRY) Bài 5: Cơ cấu chân bước (Linkage System)
  • Chuyển đổi chuyển động quay của động cơ thành chuyển động bước đi.
  • Lắp mô hình Walking Robot hoặc Frog’s Metamorphosis.
  • Điều chỉnh tốc độ bước đi bằng lập trình.
Cơ cấu chân bước Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 6: Cảm biến & Đáp ứng môi trường (Glowing Snail)
  • Kết hợp đèn LED Smart Hub với cảm biến khoảng cách.
  • Lập trình mô hình Ốc sên phát sáng.
  • Ốc sên đổi màu LED và phát âm thanh khi có người chạm hoặc đến gần.
Cảm biến và đáp ứng môi trường
Tuần 4 ROBOT MÔI TRƯỜNG & THIÊN TAI Bài 7: Mô phỏng trận Động đất (Earthquake Simulator)
  • Khám phá trục quay lệch tâm tạo rung lắc.
  • Sử dụng vòng lặp (Loop) để điều chỉnh tần số rung.
  • Lắp máy mô phỏng động đất.
  • Thử nghiệm độ vững chắc của các tòa nhà do học sinh sáng tạo.
Robot môi trường và thiên tai Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 8: Cứu hộ thiên tai (Flood Gate / Rescue Helicopter)
  • Lập trình động cơ quay theo thời gian chính xác.
  • Điều khiển cổng xả lũ hoặc hệ thống ròng rọc cứu hộ.
  • Tự động hóa cổng xả lũ khi cảm biến phát hiện vật cản hoặc mực nước.
Robot cứu hộ thiên tai
LỘ TRÌNH CLB ROBOTICS WEDO 2.0 – TUẦN 5 → TUẦN 9
THỜI GIAN NỘI DUNG CHỦ ĐỀ TÊN BÀI DẠY HOẠT ĐỘNG CHI TIẾT CHỦ ĐỀ DỰ KIẾN 2026–2027 HỌC LIỆU
Tuần 5 ROBOT CÔNG NGHIỆP & TỰ ĐỘNG HÓA Bài 9: Phân loại rác thải / Vật liệu (Sorting Machine)
  • Sử dụng cảm biến khoảng cách để phân loại vật thể theo kích thước hoặc khoảng cách.
  • Lắp cánh tay gạt tự động để đưa các khối gạch vào đúng vị trí.
  • Thực hành lập trình robot phân loại vật liệu tự động.
Robot công nghiệp & Tự động hóa Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 10: Xe vận chuyển tự động (Steerable Car / Crane)
  • Khám phá cơ cấu thước lái (Steering Mechanism).
  • Tìm hiểu cơ cấu ròng rọc nâng – hạ.
  • Lập trình xe tự dừng khi gặp chướng ngại vật trên đường vận chuyển.
Xe vận chuyển tự động
Tuần 6 SÁNG TẠO & KĨ NĂNG LẬP TRÌNH NÂNG CAO Bài 11: Kĩ thuật lập trình nâng cao (Broadcast Messages)
  • Sử dụng khối lệnh Send Message và Receive Message.
  • Điều khiển nhiều chuỗi hành động song song.
  • Lập trình Trạm không gian hoặc Xe đua có đếm ngược, phát âm thanh và tăng tốc đồng thời.
Kĩ năng lập trình nâng cao Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 12: Thử thách thiết kế tự do – Rô-bốt dọn dẹp phòng
  • Không sử dụng hướng dẫn Building Instructions.
  • Tự thiết kế robot theo yêu cầu đề bài.
  • Sử dụng khung gầm cơ bản kết hợp cảm biến khoảng cách.
  • Lập trình robot tự đẩy rác ra khỏi khu vực khoanh vùng.
Robot sáng tạo
Tuần 7 KĨ THUẬT NÂNG CAO – CƠ CẤU PHỨC HỢP & LẬP TRÌNH ĐA LUỒNG Bài 13: Bánh răng vuông góc & Trục vít (Worm Gear)
  • Tìm hiểu cơ cấu trục vít (Worm Gear).
  • Khóa chuyển động ngược và tạo tỷ số truyền lớn.
  • Lắp mô hình Nâng hạ Rào chắn hoặc Cầu nâng Tự động.
  • Lập trình động cơ quay chính xác góc và giữ nguyên vị trí.
Cơ cấu truyền động nâng cao Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 14: Lập trình Đa luồng & Gửi Tín hiệu
  • Chạy hai luồng lệnh song song.
  • Sử dụng Broadcast Messages để gửi và nhận tín hiệu.
  • Lập trình Trạm Cảnh báo Nguy hiểm.
  • Khi phát hiện vật cản: động cơ dừng, đèn LED đỏ nhấp nháy và phát chuông báo động.
Parallel Logic & Broadcast Messages
Tuần 8 DỰ ÁN CUỐI KHÓA – THÀNH PHỐ THÔNG MINH Bài 15 + 16: Dự án Smart City
  • Nhận chủ đề đồ án “Thành phố Thông minh”.
  • Mỗi nhóm lựa chọn một hạng mục tự động hóa trong đô thị.
  • Thiết kế, lắp ráp và lập trình mô hình hoàn chỉnh.
  • Ví dụ: Đèn giao thông thông minh, Thùng rác tự động, Xe buýt tự dừng, Cổng bãi đỗ xe tự động.
  • Thuyết trình và trình diễn sản phẩm cuối khóa.
Dự án cuối khóa – Smart City Bộ công cụ LEGO WeDo 2.0

Máy tính bảng

Gạch LEGO sáng tạo
Tuần 9 HÀNH TRÌNH TIẾN VÀO CÔNG TRƯỜNG KHẢO CỔ Bài 17: Xe Khảo sát Địa hình (All-Terrain Scout Vehicle)
  • Truyền động bánh răng tăng mô-men xoắn để vượt dốc.
  • Lập trình xe tiến, lùi và điều chỉnh tốc độ qua công suất động cơ.
  • Thử thách vượt địa hình và chướng ngại vật.
Xe khảo sát địa hình Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 18: Quét Tín hiệu Cổ vật ngầm (Subsurface Radar Scanner)
  • Bối cảnh: Dùng cảm biến để dò tìm cổ vật bị chôn dưới lòng đất.
  • Cơ cấu xoay đĩa quét 360°.
  • Cảm biến khoảng cách phát hiện vật cản hoặc cổ vật.
  • Smart Hub đổi màu LED (Xanh: An toàn – Đỏ: Phát hiện cổ vật).
  • Robot phát âm thanh còi báo khi phát hiện mục tiêu.
Radar dò tìm cổ vật
LỘ TRÌNH CLB ROBOTICS WEDO 2.0 – TUẦN 10 → TUẦN 14 (NĂM HỌC 2026–2027)
THỜI GIAN NỘI DUNG CHỦ ĐỀ TÊN BÀI DẠY HOẠT ĐỘNG CHI TIẾT CHỦ ĐỀ DỰ KIẾN 2026–2027 HỌC LIỆU
Tuần 10 THIẾT BỊ BẢO VỆ & AN TOÀN KHẢO CỔ Bài 19: Cổng Cảnh báo Cổ vật & Rào chắn Tự động (Security Barrier)
  • Bối cảnh: Bảo vệ khu vực khai quật khỏi người lạ xâm nhập.
  • Tìm hiểu cơ cấu đòn bẩy và bánh răng vuông góc.
  • Lập trình cảm biến khoảng cách hoặc cảm biến độ nghiêng để tự động đóng/mở thanh chắn.
  • Mô phỏng hệ thống kiểm soát ra vào của nhà khảo cổ.
Thiết bị bảo vệ & An toàn khảo cổ Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 20: Máy Đo Hướng Gió & Dò Hang Cổ (Wind & Hazard Detector)
  • Bối cảnh: Kiểm tra điều kiện thời tiết và khí độc trước khi đào hầm.
  • Khám phá cơ cấu chuyển động quay thành chuyển động lắc báo hiệu.
  • Sử dụng cảm biến độ nghiêng để phát hiện trạng thái nguy hiểm.
  • Lập trình vòng lặp kiểm tra an toàn liên tục.
Thiết bị cảnh báo môi trường
Tuần 11 KỸ THUẬT KHAI QUẬT & NÂNG HẠ CỔ VẬT Bài 21: Cần Cẩu Khảo Cổ & Cơ cấu Ròng rọc (Archaeological Crane)
  • Bối cảnh: Nâng các khối đá và cổ vật nặng trong hố khai quật.
  • Tìm hiểu ròng rọc cố định và ròng rọc động.
  • Hiểu nguyên lý giảm lực kéo và tăng độ an toàn.
  • Lập trình điều khiển dây tời nâng/hạ chính xác.
Kỹ thuật khai quật & Nâng hạ cổ vật Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 22: Tay Gắp Cổ Vật Nhạy Cảm (Delicate Artifact Grabber)
  • Bối cảnh: Gắp mảnh gốm sứ hoặc hiện vật dễ vỡ.
  • Tìm hiểu cơ cấu kẹp tay đòn (Pincer Mechanism).
  • Điều chỉnh lực kẹp bằng thời gian quay của động cơ.
  • Thực hành gắp hiện vật mà không làm hư hại.
Robot gắp cổ vật
Tuần 12 VẬN CHUYỂN CỔ VẬT VỀ BẢO TÀNG Bài 23: Xe Băng Chuyền Tự Động (Heavy-Duty Transport Truck)
  • Bối cảnh: Vận chuyển cổ vật khỏi khu vực hiểm trở.
  • Kết hợp bánh xe kép và trục truyền động dài.
  • Lập trình xe tự dừng khi gặp chướng ngại vật trên đường dốc.
  • Thử thách vận chuyển an toàn đến điểm tập kết.
Vận chuyển cổ vật Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 24: Băng Chuyền Phân Loại Cổ Vật (Artifact Sorting Conveyor)
  • Bối cảnh: Phân loại cổ vật theo kích thước tại phòng thí nghiệm.
  • Khám phá cơ cấu băng chuyền kết hợp cánh gạt.
  • Sử dụng Loop và Wait For để phân loại tự động.
  • Thực hành xây dựng dây chuyền phân loại thông minh.
Băng chuyền phân loại cổ vật
Tuần 13 PHỤC DỰNG ĐỘNG VẬT TIỀN SỬ (BIOMIMICRY IN ARCHAEOLOGY) Bài 25: Khai quật & Phục dựng Khủng long / Sinh vật Cổ đại
  • Bối cảnh: Tái tạo chuyển động của sinh vật tiền sử từ hóa thạch.
  • Khám phá hệ thống thanh truyền (Linkage System).
  • Lắp mô hình khủng long hoặc voi ma mút biết bước đi.
  • Lập trình nhịp bước và âm thanh mô phỏng.
Phục dựng động vật tiền sử Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 26: Robot Rắn Khảo cổ Khám phá Ngách hẹp (Robotic Snake)
  • Bối cảnh: Khám phá các khe hẹp trong kim tự tháp hoặc mộ cổ.
  • Khám phá chuyển động uốn lượn của robot rắn.
  • Lập trình chuỗi hành động khi robot chạm đáy hầm.
  • Phát tín hiệu đèn và âm thanh khi phát hiện mục tiêu.
Robot rắn khảo cổ
Tuần 14 BẢO TỒN & TỰ ĐỘNG HÓA BẢO TÀNG Bài 27: Bệ Xoay Trưng Bày Cổ Vật 360°
  • Bối cảnh: Trưng bày bảo vật trong bảo tàng.
  • Khám phá bánh răng giảm tốc để xoay chậm và mượt.
  • Lập trình bệ xoay tự động khi có khách đến gần.
  • Đổi màu đèn LED chiếu sáng cổ vật.
Bảo tồn & Tự động hóa bảo tàng Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 28: Kỹ thuật Lập trình Chuỗi & Gửi Tín Hiệu
  • Kết nối Bệ xoay với Cửa bảo tàng tự động.
  • Sử dụng Send / Receive Message để điều khiển hai quy trình liên hoàn.
  • Đồng bộ chuyển động, đèn LED và động cơ.
  • Hoàn thiện hệ thống bảo tàng thông minh.
Lập trình chuỗi & Gửi tín hiệu
LỘ TRÌNH CLB ROBOTICS WEDO 2.0 – TUẦN 15 → TUẦN 20 (NĂM HỌC 2026–2027)
THỜI GIAN NỘI DUNG CHỦ ĐỀ TÊN BÀI DẠY HOẠT ĐỘNG CHI TIẾT CHỦ ĐỀ DỰ KIẾN 2026–2027 HỌC LIỆU
Tuần 15 TRẠM KHẢO CỔ THÔNG MINH Bài 29 + 30: Trạm Khảo cổ Thông minh
  • Nhiệm vụ: Mỗi nhóm lựa chọn một phân khu trong Trạm Khảo cổ Thông minh.
  • Phân khu gồm: Trạm Dò tìm & Khai quật, Hệ thống Vận chuyển & Phân loại, Phòng Trưng bày Bảo tàng.
  • Sử dụng gạch LEGO có sẵn để thiết kế mô hình trạm khảo cổ hoàn chỉnh.
  • Lập trình các mô hình hoạt động liên kết với nhau.
Trạm Khảo cổ Thông minh Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Tuần 16 TỪ HÓA THẠCH ĐẾN CÔNG VIÊN KHỦNG LONG Bài 31: Vận chuyển Hóa thạch & Chuẩn bị Hồi sinh
  • Bối cảnh: Vận chuyển DNA hoặc trứng khủng long hóa thạch về phòng thí nghiệm.
  • Mô hình: Xe vận chuyển an toàn kết hợp Bệ ấp trứng thông minh.
  • Cơ khí: Bánh răng giảm tốc giúp lồng ấp đảo đều.
  • Lập trình Loop kết hợp cảm biến khoảng cách và đèn Smart Hub.
Từ Hóa thạch đến Công viên Khủng long Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 32: Mở Cánh Cửa “Dino Park”
  • Kết nối mô hình Xe khảo cổ, Cần cẩu và Lồng ấp khủng long.
  • Khi lồng ấp phát tín hiệu, Cổng Dino Park tự động mở.
  • Lập trình chuỗi hành động liên hoàn bằng Broadcast Messages.
Cổng Công viên Khủng long
Tuần 17 BƯỚC CHÂN ĐẦU TIÊN VÀO THỜI KỲ CỔ SINH Bài 33: Khủng long bay
  • Bối cảnh: Khám phá loài khủng long bay thời tiền sử.
  • Cơ cấu tay đòn vẫy cánh kết hợp bánh răng vương miện.
  • Lập trình thay đổi tốc độ vỗ cánh.
  • Mô phỏng khủng long bay lượn và phát âm thanh.
Khủng long bay Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 34: Khủng long cổ dài Brachiosaurus
  • Bối cảnh: Mô phỏng loài khủng long ăn lá trên cây cao.
  • Lắp ráp robot Brachiosaurus di chuyển bằng chân.
  • Điều chỉnh cổ và thân để tạo chuyển động chân thực.
Khủng long cổ dài
Tuần 18 PHÒNG THỦ & GIÁP SẮT TIỀN SỬ Bài 35: Khủng long vảy Stegosaurus
  • Bối cảnh: Khủng long bọc giáp với đuôi gai phòng thủ.
  • Lắp ráp robot Stegosaurus có thể di chuyển.
  • Tìm hiểu chuyển động của chân và đuôi.
Khủng long Stegosaurus Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 36: Tam giác long Triceratops
  • Bối cảnh: Khủng long ba sừng đặc trưng.
  • Lắp ráp robot Triceratops có thể gật đầu ăn cỏ.
  • Lập trình chuyển động đầu và thân.
Khủng long Triceratops
Tuần 19 SỨC MẠNH CỦA CÁC LOÀI SĂN MỒI KHỦNG KHIẾP Bài 37 + 38: Khủng Long Bạo Chúa Tyrannosaurus Rex
  • Bối cảnh: Chúa tể săn mồi thời tiền sử.
  • Cơ cấu cam lệch tâm giúp hàm dưới há – ngậm nhịp nhàng.
  • Lập trình T-Rex rình mồi, phát hiện mồi, gầm lớn và đổi đèn Smart Hub sang màu đỏ.
  • Lắp ráp T-Rex có thể di chuyển và há miệng.
Khủng Long Bạo Chúa T-Rex Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Tuần 20 TỐC ĐỘ TRÊN BỜ VÀ DƯỚI ĐẠI DƯƠNG Bài 39: Khủng Long Móng Vuốt Velociraptor
  • Bối cảnh: Loài săn mồi thông minh chạy cực nhanh.
  • Lắp ráp khung gầm hai chân cân bằng.
  • Lập trình tăng tốc đột ngột để vồ mồi.
Velociraptor Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 40: Quái Vật Đại Dương Plesiosaurus
  • Bối cảnh: Sinh vật biển thời tiền sử với bốn vây lớn.
  • Khám phá cơ cấu trục khuỷu điều khiển bốn vây lệch pha 90°.
  • Lập trình chuyển động bơi liên tục kết hợp âm thanh bong bóng nước.
Plesiosaurus
LỘ TRÌNH CLB ROBOTICS WEDO 2.0 – TUẦN 21 → TUẦN 24 (NĂM HỌC 2026–2027)
THỜI GIAN NỘI DUNG CHỦ ĐỀ TÊN BÀI DẠY HOẠT ĐỘNG CHI TIẾT CHỦ ĐỀ DỰ KIẾN 2026–2027 HỌC LIỆU
Tuần 21 HỆ THỐNG ĐÓN KHÁCH & VẬN CHUYỂN “JURASSIC TOUR” Bài 41: Cổng Chào Công Viên Huyền Thoại
  • Bối cảnh: Cổng công viên Kỷ Jura tự động mở chào đón đoàn xe tham quan.
  • Cơ khí: Bánh răng vuông góc kết hợp tỷ số truyền giảm tốc giúp hai cánh cổng mở cùng lúc, mượt mà.
  • Lập trình: Cảm biến khoảng cách phát hiện xe đến gần, cổng mở 90°, đèn Smart Hub chuyển màu xanh và phát giai điệu Jurassic Park.
Hệ thống đón khách & Vận chuyển Jurassic Tour Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 42: Xe Điện Tham Quan Tự Hành
  • Bối cảnh: Xe điện đưa du khách tham quan các khu nuôi khủng long.
  • Cơ khí: Khung xe hai cầu với tỷ số truyền tăng tốc giúp xe chạy êm.
  • Lập trình: Xe tự dừng tại trạm quan sát, tự lùi hoặc dừng khi phát hiện khủng long chắn đường.
Xe điện tham quan tự hành
Tuần 22 AN NINH CHUỒNG TRẠI & PHÒNG THÍ NGHIỆM GEN Bài 43: Hàng Rào Điện Cao Thế Thông Minh
  • Bối cảnh: Bảo vệ khu nuôi nhốt Velociraptor và T-Rex.
  • Cơ khí: Cửa sập rào chắn cơ học dùng thanh trượt và trục vít.
  • Lập trình: Khi khủng long đến gần, đèn Smart Hub nhấp nháy đỏ, phát còi báo động và thanh chắn tự động đóng.
An ninh chuồng trại & Phòng thí nghiệm Gen Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 44: Phòng Thí Nghiệm & Máy Ấp Trứng Tự Động
  • Bối cảnh: Nhân giống và ấp trứng khủng long bằng công nghệ Gen.
  • Cơ khí: Bệ xoay 360° kết hợp cơ cấu bập bênh nâng hạ vỏ trứng.
  • Lập trình: Vòng lặp điều khiển thời gian quay kết hợp cảm biến độ nghiêng để báo hiệu khi trứng chuẩn bị nở.
Máy ấp trứng thông minh
Tuần 23 SỰ CỐ XỔNG CHUỒNG & BÁO ĐỘNG TOÀN CÔNG VIÊN Bài 45: Tháp Giám Sát Cảm Biến
  • Bối cảnh: Trung tâm điều hành phát hiện khủng long xổng chuồng trong đêm bão.
  • Cơ khí: Đài radar xoay 360° bằng hệ thống bánh răng truyền động.
  • Lập trình: Khi radar phát hiện chuyển động bất thường, gửi Broadcast Message để kích hoạt còi báo động toàn công viên.
Báo động toàn công viên Bộ công cụ LEGO WeDo 2.0

Máy tính bảng
Bài 46: Robot Dọn Dẹp & Phân Phát Thức Ăn
  • Bối cảnh: Robot tự động đưa thức ăn vào chuồng T-Rex.
  • Cơ khí: Cơ cấu ròng rọc kéo khay thức ăn lên cao và trút xuống.
  • Lập trình: Điều khiển động cơ quay theo chu kỳ thời gian cài đặt sẵn.
Robot chăm sóc khủng long
Tuần 24 SHOWCASE CUỐI KHÓA SA BÀN CÔNG VIÊN KỶ JURA
  • Nhiệm vụ: Ghép toàn bộ mô hình của các nhóm thành một sa bàn Công viên Kỷ Jura hoàn chỉnh.
  • Khu 1: Cổng chào & Trạm xe Jurassic Tour.
  • Khu 2: Khu nuôi nhốt khủng long bay.
  • Khu 3: Khu nuôi nhốt khủng long ăn cỏ.
  • Khu 4: Đầm lầy Spinosaurus / Plesiosaurus.
  • Khu 5: Khu nuôi nhốt khủng long ăn thịt.
  • Hoạt động cuối khóa: Thuyết trình, trình diễn và kết nối tất cả robot thành một công viên vận hành tự động.
Showcase cuối khóa – Sa bàn Công viên Kỷ Jura Bộ công cụ LEGO WeDo 2.0

Máy tính bảng

IV/ Học phí:

    • 1 khoá = 16 buổi
    • Phụ huynh tự đưa đón: 1.920.000/khoá
    • Đăng ký xe bus CLB (+15.000đ/buổi): 2.320.000đ/khóa
    • Lịch học: Thứ 2 & 4 hàng tuần

THÔNG TIN CHUYỂN KHOẢN

    • Tên tài khoản: PHẠM THỊ KHA, số tài khoản: 0904844422
    • Ngân hàng TMCP Công Thương Việt Nam (Vietinbank)
    • Nội dung chuyển khoản: Tên CLB_Họ tên học sinh_Lớp_SĐT PH

Lưu ý:

    • Các nội dung, chuẩn đầu ra
      có thể thay đổi để phù hợp với từng điều kiện, thời điểm, học sinh

    • Quý phụ huynh có thể tự chuẩn bị cho con đồ ăn nhẹ để có thêm năng lượng tập luyện cuối ngày
    • HS chỉ được đổi CLB khi hết 1 khóa và chuyển sang khóa mới
    • CLB không hoàn học phí với các trường hợp HS nghỉ vì các lý do cá nhân (trừ trường hợp nghỉ trong thời gian dài với lý do về sức khỏe)
    • Quý phụ huynh cần hỗ trợ về CLB, vui lòng liên hệ hotline 0858 241 241 Trân trọng